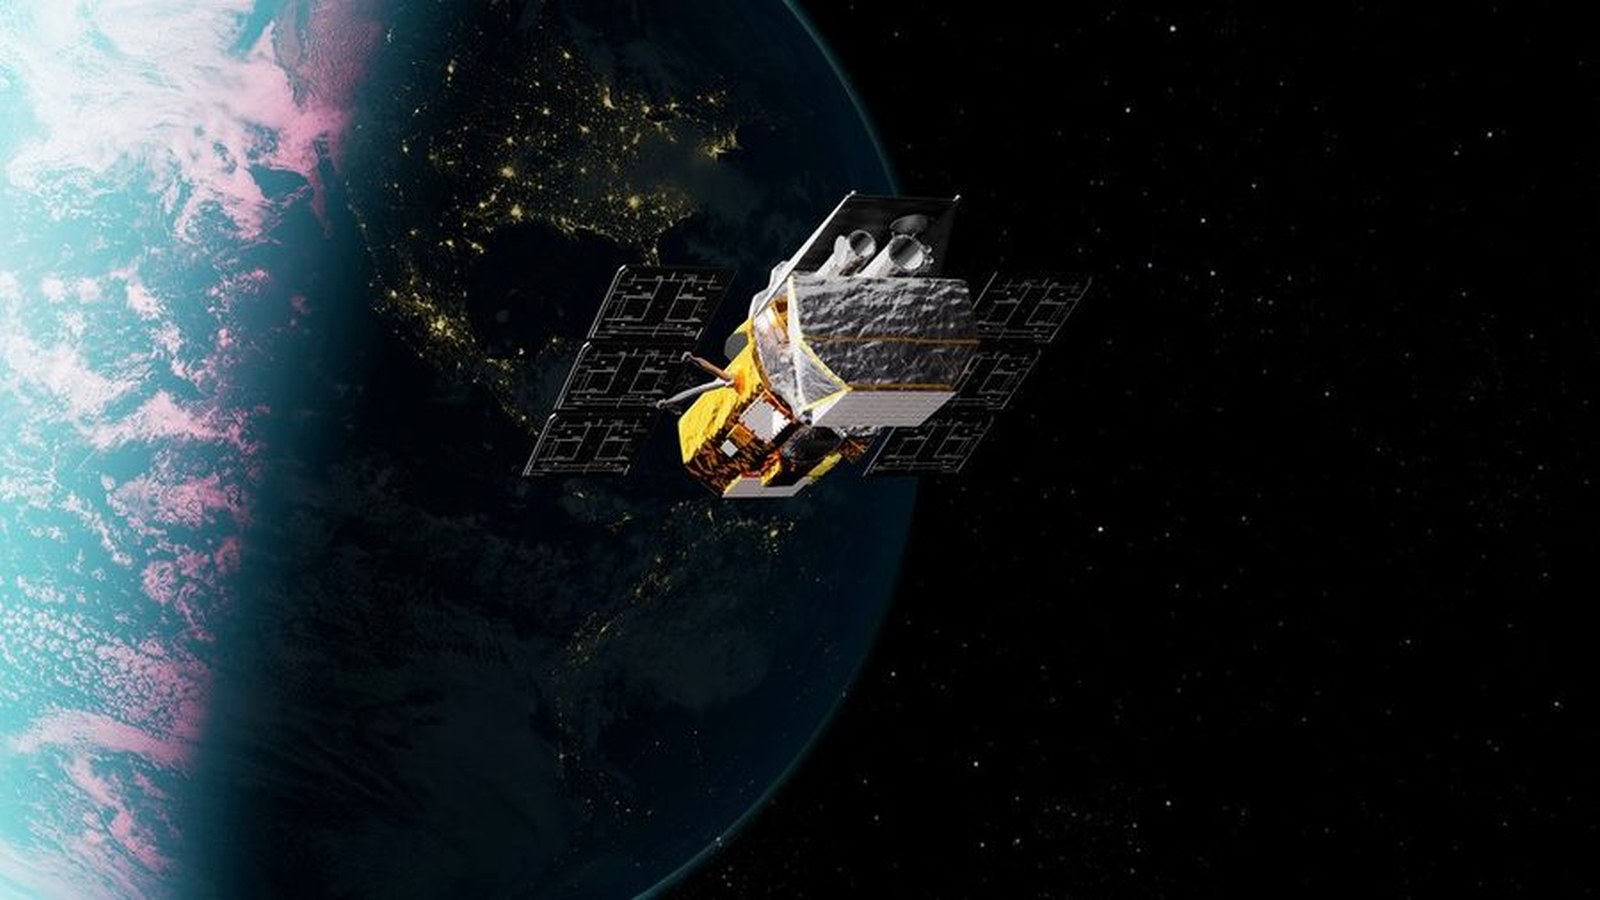
NASA与Katalyst Space 8月19日确认,由于LINK商业航天器持续存在姿态控制问题,原定捕获Neil Gehrels Swift天文台并将其抬升至更高轨道的任务不再执行。LINK仍计划接近Swift,尝试交会和近距离操作,以验证未来在轨服务所需的部分能力。
LINK于7月3日搭乘诺斯罗普·格鲁曼Pegasus XL火箭发射。原方案要求服务航天器自主接近一颗已在轨运行20多年的科学卫星,在不损伤目标的情况下完成捕获和轨道机动。任何姿态控制不稳定都会放大接近风险,因此取消捕获是对目标卫星安全边界的直接处理。
在轨服务任务的困难来自多个系统同时闭环:服务航天器需要精确导航,识别目标姿态和旋转状态,保持通信,并在推力器、机械机构和地面指令之间协调。一台新航天器在独立飞行时出现姿态问题,尚可通过安全模式处置;一旦进入近距离操作,相同问题可能威胁两台航天器。
这次调整不能写成整个LINK任务完全失败。若其仍能完成受控交会、相对导航和近距离飞行,相关数据依然可用于评估传感器、制导算法和运行程序。但最具商业价值的捕获与轨道抬升没有实施,意味着该任务无法完成原定的Swift寿命延长目标。
后续应关注姿态控制问题的根因、LINK能否建立稳定控制,以及近距离操作将保持多大安全距离。对在轨维修行业而言,这一事件提醒市场:服务合同和发射成功只是开始,真正的门槛是航天器在异常状态下仍能证明可控、可停和可撤离。